La mission MMX a décollé de Tanegashima le 19 octobre 2026. À son bord, un rover franco-allemand d’environ 25 kg doit tenter de rouler sur Phobos, où la gravité est environ 2 000 fois plus faible que sur Terre.
Aucun engin à roues n’a jamais roulé sur un astre aussi minuscule.
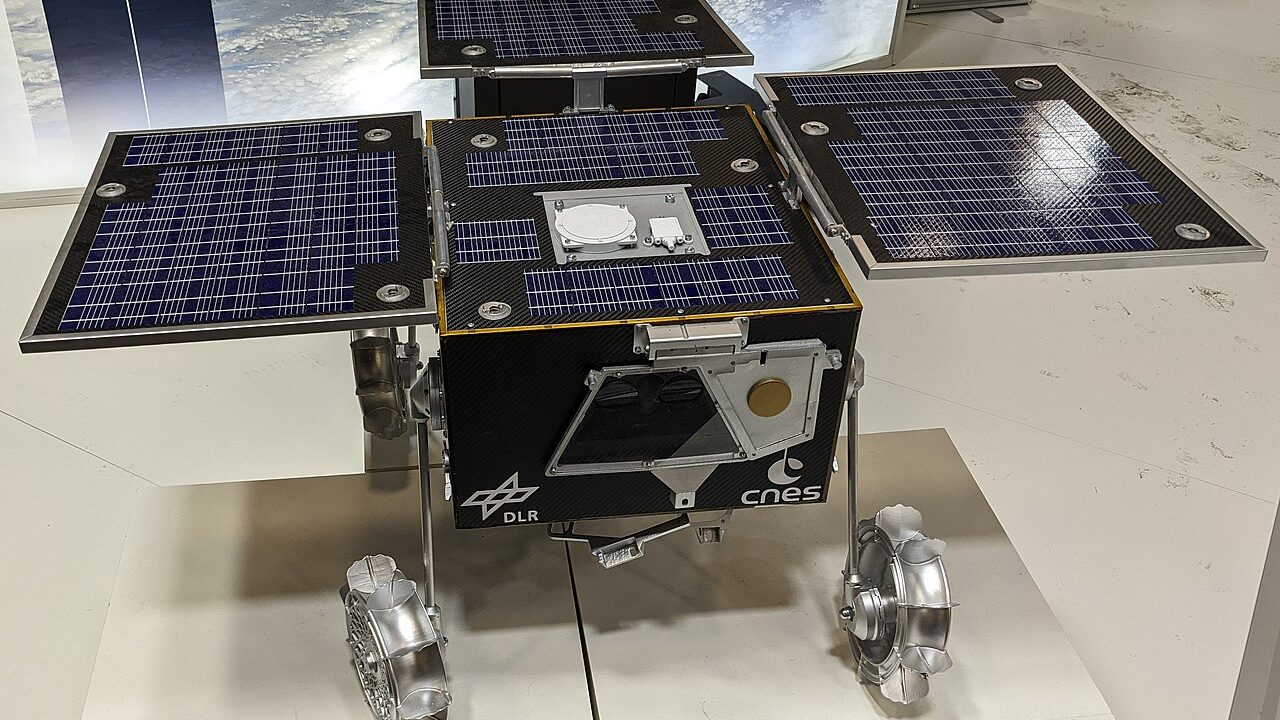
Baptisé Idefix, du nom du chien d’Obélix, ce petit robot est développé sous la responsabilité conjointe du DLR et du CNES. Il doit se poser sur Phobos vers le passage de 2028 à 2029 et l’explorer pendant environ 100 jours. Sa tâche : défricher le terrain avant que la sonde japonaise ne tente de s’y poser à son tour.
- Idefix pèse 23,47 kg sur Terre mais l’équivalent de 15 g sur Phobos.
- Quatre roues, chacune sur une jambe motorisée, permettent de rouler, de s’aligner et de se redresser.
- Le rover avance à environ 1 mm par seconde et doit tenir une centaine de jours.
Un poids de 15 grammes sur la balance de Phobos
Sur le papier, le rover pèse 23,47 kg, dont 2,44 kg d’instruments scientifiques. Sa masse ne change pas là-bas, mais son poids, lui, s’effondre : il équivaut à celui d’un objet terrestre d’environ 15 g. Les ingénieurs ont dimensionné le système de roulage pour une accélération de la pesanteur comprise entre 0,0030 et 0,0068 m/s². Un à-coup trop vif sur les moteurs, et les roues perdent l’adhérence ou décollent.
Pour autant, un faux mouvement n’enverrait pas Idefix dans l’espace. Quitter Phobos exige une vitesse de libération voisine de 11 mètres par seconde, soit environ 40 km/h, l’allure d’un cycliste bien lancé.
Reste un problème de méthode. Les essais sur Terre ne peuvent pas reproduire une pesanteur aussi faible, et les études s’appuient donc largement sur des simulations. Des mesures en vol parabolique ont aussi servi à étudier un sol simulant Phobos, avec une pénétration de 42 mm à 3 mm/s. En novembre dernier, quatre ingénieurs du CNES ont, eux, testé un prototype d’Idefix près de Munich, dans la cour du laboratoire d’exploration planétaire du DLR qui imite le terrain de Phobos.
Quatre roues au bout de quatre jambes
Le DLR a conçu un système de locomotion, nommé LOCO, avec quatre roues d’environ 200 mm de diamètre, chacune montée sur une jambe de 275 mm. Chaque roue et chaque jambe a son propre actionneur, ce qui permet de tourner en bloquant d’un côté.
Les roues elles-mêmes ont été pensées pour alléger la facture. Chacune pèse 190 grammes, porte neuf lames et présente une structure en maille issue d’une optimisation topologique. LOCO fonctionne selon quatre modes : conduite, alignement, redressement et pilotage direct. En conduite, les quatre roues tournent de façon différenciée, jambes immobiles, pour suivre une ligne droite, une courbe ou pivoter sur place. L’alignement sert à modifier la hauteur et l’orientation du châssis par rapport au sol, notamment pour régler la distance entre le spectromètre Raman et la surface.
Le mode de pilotage direct commande chaque roue et chaque jambe séparément.
Sur terrain accidenté, Idefix change de méthode. Le logiciel LOCO peut alterner l’extension et la contraction des jambes en déplaçant les roues par paires, une progression rampante qui évoque une chenille. Ce mode permet de mieux contrôler les contacts avec le sol, un avantage quand chaque appui compte à 15 grammes de poids apparent.
Se redresser d’abord, avancer ensuite à 1 mm/s
Pas de moteur de descente, pas de parachute, pas d’airbags.
Le largage se fait depuis 40 à 100 mètres d’altitude, dans une zone d’atterrissage d’environ 100 mètres de diamètre. Avec si peu de gravité, la chute dure plusieurs minutes, puis le rover rebondit et s’immobilise dans l’attitude qu’il a en fin de course. Il doit alors se redresser seul, se tourner sur son ventre, se lever sur ses jambes et déployer ses panneaux solaires avant de s’orienter vers le Soleil. En cas d’échec, c’est la fin de la mission, car sans énergie, le rover ne peut pas garder son ordinateur au chaud.
Une fois debout, Idefix roule à environ 1 mm par seconde. Cela représente 3,6 mètres par heure de conduite continue. Un rover martien tel que Perseverance avance, lui, à environ 5 cm/s, soit une allure environ 50 fois supérieure une fois ramenée à la gravité de Phobos.
Côté pilotage, les caméras de navigation, une paire stéréo, doivent assurer un guidage autonome. Le DLR et le CNES ont tous deux développé des logiciels dans ce but, mais au début, le rover se déplacera selon des plans de conduite envoyés depuis la Terre. Les opérations sont partagées entre Toulouse et Cologne, et toutes les commandes passent par la sonde MMX.
Cent jours pour valider une première mondiale
Deux caméras tournées vers le sol, les Wheelcams, filment le mouvement des roues et leur interaction avec le régolithe, ce qui renseigne sur les propriétés mécaniques de la surface et, grâce à des LED, sur la composition des grains. Les critères de réussite affichés par les équipes comprennent un premier spectre Raman de Phobos, une séquence du radiomètre couvrant un cycle jour-nuit complet et un premier trajet filmé par une Wheelcam.
Le calendrier reste long. Avant le largage, MMX observera Phobos pendant environ 18 mois. La sonde doit en effet cartographier les deux lunes pour choisir un site d’atterrissage dans une zone de 300 × 300 mètres. Idefix sera ensuite livré fin 2028 ou début 2029, puis MMX se posera une ou deux fois en 2030 pour prélever au moins 10 g de régolithe.
Le précédent le plus proche reste MASCOT, l’atterrisseur franco-allemand de Hayabusa2. Posé sur Ryugu le 3 octobre 2018, il a fonctionné 17 h 14 min et parcouru environ 17,9 m par bonds, contre 100 jours visés pour Idefix.
Sources : azmth.space | space-robotics.org | enerzine.com



Laisser un commentaire